
Was ist eine Punktwolke?
Eine Punktwolke (englisch: Point Cloud) ist eine Menge diskreter Messpunkte im dreidimensionalen Raum. Jeder Punkt hat mindestens drei Koordinaten (X, Y, Z), die seine genaue Position beschreiben – und häufig zusätzliche Attribute wie RGB-Farbwerte, Intensität, Rückgabeanzahl oder Klassifizierungscode.
In der Drohnen-Photogrammetrie entsteht eine Punktwolke nicht durch direkte Messung, sondern durch mathematische Rekonstruktion aus überlappenden Luftbildern. Das Ergebnis ist eine georeferenzierte Datenwolke, die die Oberfläche des aufgenommenen Geländes, Gebäudes oder Objekts in drei Dimensionen abbildet.
Punktwolken sind der zentrale Rohdaten-Output der Photogrammetrie: Aus ihnen werden Digitale Geländemodelle (DGM), Digitale Oberflächenmodelle (DOM), Orthofotos, Meshes, CAD-Pläne und BIM-Modelle abgeleitet. Wer verstehen will, wie Drohnendaten in die Planung fließen, muss die Punktwolke als Ausgangspunkt kennen.
Wichtig: Photogrammetrische Punktwolken unterscheiden sich von LiDAR-Punktwolken. Während LiDAR aktiv Laserpulse aussendet und deren Laufzeit misst, basiert die Photogrammetrie rein auf Bildverarbeitung. Das hat Auswirkungen auf Dichte, Genauigkeit und Anwendbarkeit – besonders in Bereichen mit wenig Textur oder bei Vegetation.
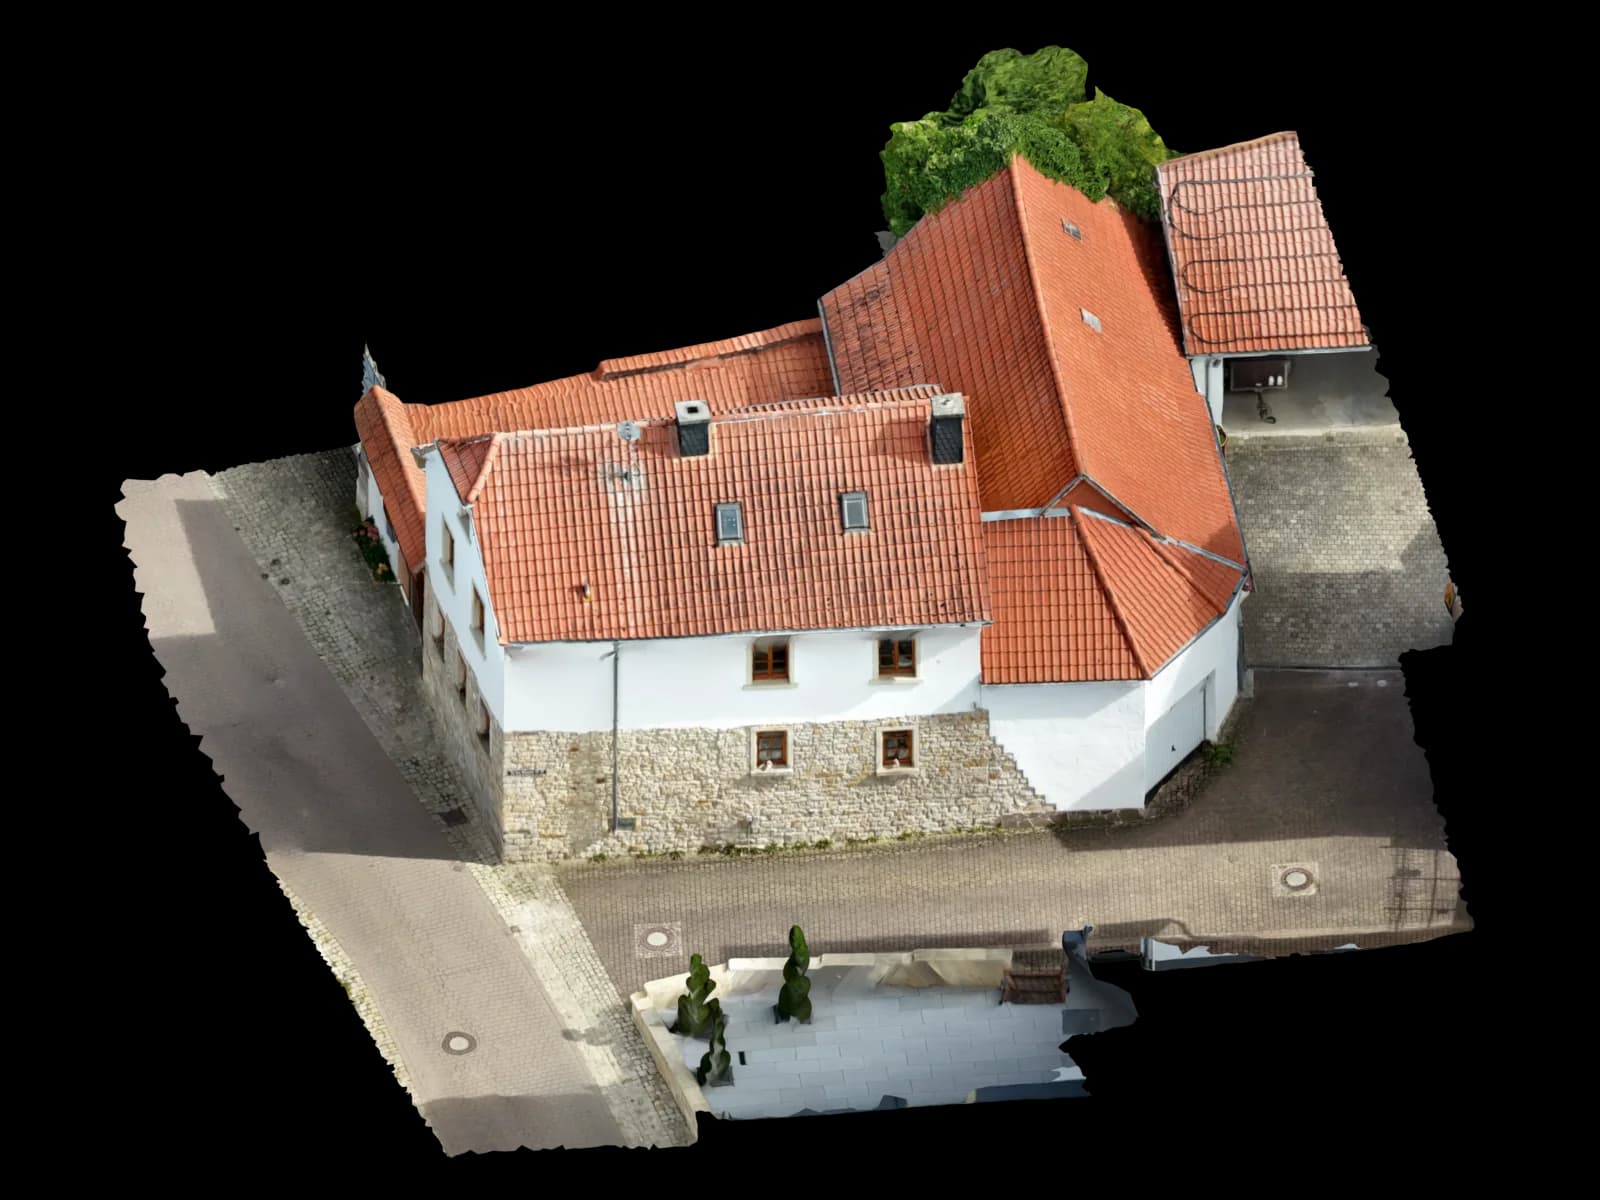
Entstehung: SfM/MVS-Prozess
Die Entstehung einer photogrammetrischen Punktwolke läuft in zwei Hauptphasen ab: Structure from Motion (SfM) und Multi-View Stereo (MVS). Beide Verfahren sind heute in Photogrammetrie-Software wie Agisoft Metashape, Pix4Dmapper, DJI Terra und RealityCapture vollständig automatisiert.
Structure from Motion (SfM) analysiert überlappende Bilder und sucht in ihnen gemeinsame Bildpunkte – sogenannte Keypoints. Algorithmen wie SIFT (Scale-Invariant Feature Transform) oder ORB identifizieren markante Punkte in jedem Bild und matchen sie über alle Aufnahmen hinweg. Aus der Parallelverschiebung dieser Punkte zwischen den Bildern berechnet der Algorithmus die relative Kameraposition jeder Aufnahme und erzeugt eine erste, sehr dünn besetzte Punktwolke (Sparse Cloud).
Multi-View Stereo (MVS) verdichtet diese Sparse Cloud zur Dense Cloud. Dabei werden für jeden Pixel im Bild 3D-Koordinaten berechnet, indem die Übereinstimmung zwischen mehreren Bildpaaren gleichzeitig ausgewertet wird. Das Ergebnis ist eine dichte Punktwolke mit typischerweise 50 bis über 500 Punkten pro Quadratmeter – je nach Flughöhe und GSD.
Die Georeferenzierung erfolgt entweder über RTK/PPK (direkt über GNSS-Empfänger auf der Drohne) oder über Bodenkontrollpunkte (GCPs), die vor dem Flug eingemessen werden. Ohne Georeferenzierung entsteht zwar eine relative Punktwolke, aber keine absolut korrekte Lagegenauigkeit im nationalen Koordinatensystem.
Wichtige Flugparameter für eine hochwertige Punktwolke: mindestens 70 % Längs- und 60 % Querüberlappung der Bilder, einheitliche Beleuchtung ohne harte Schatten, eine GSD von ≤ 3 cm für Vermessungszwecke und bei Gebäuden ergänzende Schrägaufnahmen, da senkrechte Nadir-Bilder vertikale Flächen (Fassaden) schlecht abdecken.
Qualitätsparameter: Dichte, Rauschen & Genauigkeit
Die Qualität einer Punktwolke lässt sich anhand von drei zentralen Parametern beurteilen: Punktdichte, Rauschen und absolute Lagegenauigkeit.
Punktdichte (Punkte pro m²): Die Dichte gibt an, wie viele Punkte pro Quadratmeter in der Punktwolke vorhanden sind. Bei einer GSD von 2 cm und Standard-Überlappung (70 %/60 %) sind typisch 100–300 Punkte/m² erreichbar. Bei erhöhter Überlappung (80 %/70 %) oder Doppelgitterflügen (cross-grid) können Werte von 300–500 Punkte/m² erreicht werden. Für Dachvermessungen sind 100 Punkte/m² ausreichend; für Scan-to-BIM-Modelle mit Detailgenauigkeit LOD 300 werden 200–500 Punkte/m² empfohlen.
Rauschen (Noise): Photogrammetrische Punktwolken haben naturbedingt mehr Rauschen als LiDAR-Daten. Auf texturreichen Oberflächen (Dachziegel, Pflaster) ist das Rauschen gering – typisch ±1–3 cm. Auf glatten, einheitlichen Flächen (weiße Fassaden, Metalldächer) können SIFT-Algorithmen weniger Keypoints finden, was zu größerem Rauschen oder Lücken führt.
Lagegenauigkeit (RMSE): Die absolute Genauigkeit ist der wichtigste Parameter für Vermessungsanwendungen. Mit RTK-GNSS (Real-Time Kinematic) und einer hochwertigen Drohne wie der DJI Phantom 4 RTK oder Matrice 350 RTK sind folgende Werte erreichbar: ±2–3 cm horizontal, ±3–5 cm vertikal. Mit Bodenkontrollpunkten (GCPs) und PPK (Post-Processing Kinematic) können in günstigen Bedingungen ±1–2 cm horizontal und ±2–4 cm vertikal erreicht werden. Diese Werte entsprechen der in der Praxis zitierten Faustregel: Horizontalgenauigkeit ≈ 1× GSD, Vertikalgenauigkeit ≈ 1,5–3× GSD.
Beachten Sie: Diese Genauigkeiten gelten für offene Flächen und bei korrekter GCP-Verteilung. In Tallagen, unter Baumüberhang oder bei Wind und schlechtem GNSS-Empfang können sich die Werte deutlich verschlechtern.
Formate: LAS/LAZ, E57, RCP/RCS, PLY, XYZ
Die Wahl des richtigen Formats ist entscheidend für den Downstream-Workflow. Je nach Zielsoftware, Dateigröße und Interoperabilitätsanforderung empfiehlt sich ein anderes Format. Die wichtigsten Standardformate in der Drohnen-Photogrammetrie sind:
LAS / LAZ (LASer-Format, ASPRS-Standard): LAS ist das dominierende Binärformat für georäumliche Punktwolken und wird von der American Society for Photogrammetry and Remote Sensing (ASPRS) gepflegt. Die aktuelle Version ist LAS 1.4 (R15). LAS speichert X/Y/Z-Koordinaten, Intensität, Rückgabeanzahl und Klassifizierungscodes nach ASPRS-Standard. LAZ ist die verlustfreie Komprimierung von LAS mit dem LASzip-Algorithmus – sie reduziert die Dateigröße um 70–80 %. LAS/LAZ ist der Standard für AutoCAD Civil 3D, ArcGIS, QGIS und alle geowissenschaftlichen Anwendungen.
E57 (ASTM-Standard): E57 ist ein herstellerneutrales Austauschformat, das von ASTM International unter der Norm ASTM E2807 standardisiert wurde. Es wurde ursprünglich für terrestrisches Laserscanning (TLS) entwickelt, eignet sich aber auch für photogrammetrische Punktwolken. E57 enthält neben Koordinaten und Farben auch Metadaten wie Scannerposition, Projektion und Scannerhersteller. Es ist der bevorzugte Archivierungs- und Austauschstandard zwischen verschiedenen Scan-Plattformen und Softwaresystemen. Autodesk Recap, Leica Cyclone und FARO Scene können E57 nativ verarbeiten.
RCP / RCS (Autodesk Recap): RCP (Recap Project) ist das native Projektformat von Autodesk Recap. Es fasst mehrere RCS-Scan-Dateien zusammen. RCS-Dateien sind optimiert für Autodesk-Software (AutoCAD, Revit, Civil 3D) und ermöglichen dort ein sehr flüssiges Arbeiten durch internes Caching und Level-of-Detail-Streaming. Für reine Autodesk-Workflows empfiehlt es sich, LAS/LAZ oder E57 über Autodesk Recap in das RCP-Format zu konvertieren.
PLY (Polygon File Format): PLY ist ein einfaches ASCII- oder Binärformat, das aus der Stanford-Computergrafik-Forschung stammt. Es speichert Punkte mit RGB-Farben und ist besonders für Visualisierung, Web-Viewer und Mesh-Generierung geeignet. PLY hat keine eingebaute Georeferenzierung und ist daher für präzise Vermessung ungeeignet.
XYZ / PTS: Reines ASCII-Textformat mit Koordinaten (und optional Farbe). Universell lesbar, aber große Dateien, keine Komprimierung, keine Metadaten. Geeignet als Fallback-Format oder für kleinere Datensätze.
| Format | Typ | Dateigröße | Stärke | Software |
|---|---|---|---|---|
| LAS / LAZ | Binär / komprimiert | LAZ: 70–80 % kleiner als LAS | Geospatial, ASPRS-Standard, vollständige Metadaten | AutoCAD Civil 3D, ArcGIS, QGIS, CloudCompare |
| E57 | Binär (ASTM E2807) | 40–60 % kleiner als ASCII | Interoperabilität, Archivierung, Scanner-Metadaten | Autodesk Recap, Leica Cyclone, FARO Scene |
| RCP / RCS | Autodesk-nativ | Intern optimiert (LOD) | Flüssige Performance in Autodesk-Tools | AutoCAD, Revit, Civil 3D, Navisworks |
| PLY | Binär oder ASCII | Groß (keine Komprimierung) | Einfach, RGB-Farben, Web-Viewer | CloudCompare, Blender, Meshlab, Web-Viewer |
| XYZ / PTS | ASCII-Text | Sehr groß | Universal lesbar, kein Spezialtool nötig | Excel, Python, QGIS, Notepad (kleine Dateien) |
ASPRS-Klassifizierung nach LAS 1.4
Eine rohe Dense Cloud unterscheidet nicht zwischen Boden, Gebäude oder Vegetation – alle Punkte haben denselben Status. Die ASPRS-Klassifizierung (American Society for Photogrammetry and Remote Sensing) weist jedem Punkt einen Klassencode zu. Die Klassifizierung ist in der LAS-1.4-Spezifikation festgelegt und von 0 bis 255 kodiert.
Die wichtigsten Standardklassen für den Baubereich sind: Klasse 0 – Nie klassifiziert (Rohdaten), Klasse 1 – Nicht klassifiziert (verarbeitet, aber ohne spezifische Zuweisung), Klasse 2 – Boden (Ground), Klasse 3 – Niedrige Vegetation (Low Vegetation, ≤ 0,5 m), Klasse 4 – Mittlere Vegetation (Medium Vegetation, 0,5–2 m), Klasse 5 – Hohe Vegetation (High Vegetation, > 2 m), Klasse 6 – Gebäude (Building), Klasse 7 – Rauschen (Low Point / Noise), Klasse 9 – Wasser (Water), Klasse 17 – Brücken (Bridge Deck).
Durch Filterung auf Klasse 2 (Boden) entsteht das Digitale Geländemodell (DGM) – frei von Gebäuden und Vegetation. Durch Einbeziehung aller Klassen (2 + 3–6) entsteht das Digitale Oberflächenmodell (DOM). Diese Trennung ist grundlegend für PV-Planung, Hydrologie und Stadtplanung.
Die Klassifizierung erfolgt in Photogrammetrie-Software automatisch durch Algorithmen wie Progressive Morphological Filter (PMF) oder Cloth Simulation Filter (CSF). Für präzise Ergebnisse – etwa beim Scan-to-BIM – ist nach der automatischen Klassifizierung oft eine manuelle Nachbearbeitung in Software wie CloudCompare oder Recap nötig.
Anwendungen in CAD, BIM, GIS & PV-Planung
Die Punktwolke ist der universelle Ausgangspunkt für alle nachgelagerten Arbeitsschritte in der Drohnen-Photogrammetrie. Je nach Projekt und gewünschtem Format werden unterschiedliche Derivate erstellt:
Dachvermessung & PV-Planung: Aus der Punktwolke wird ein 3D-Dachmodell als Mesh (OBJ, IFC) oder als Vektorfläche (DXF/DWG) abgeleitet. Diese Modelle können direkt in PV-Planungssoftware wie PV*SOL Premium, Pvsyst oder Eturnity importiert werden. Die Punktwolke selbst dient dabei zur präzisen Dachflächenberechnung, Firsthöhe und Neigungsmessung.
Bestandsaufnahme & Scan-to-BIM: Bei der Bestandsaufnahme von Bestandsgebäuden wird die Punktwolke direkt in Revit (über Autodesk Recap RCP) oder ArchiCAD (über E57) importiert. Planer referenzieren dann Grundrisse, Schnitte und Ansichten direkt aus der Punktwolke heraus und erzeugen BIM-konforme Modelle (IFC 2x3 / IFC 4). Dieser Prozess wird als Scan-to-BIM bezeichnet.
Digitales Geländemodell (DGM/DOM): Durch Klassifizierung und TIN-Interpolation aus Klasse-2-Punkten entsteht das DGM. Es ist Grundlage für Massenberechnung nach VOB/C DIN 18300, Entwässerungsplanung, Geländeschnitte und Lageplandarstellung. Formate: GeoTIFF (Raster), DXF TIN (Vektor), LandXML.
CAD-Pläne & Bestandsdokumentation: In AutoCAD Civil 3D, BricsCAD oder QGIS kann die Punktwolke direkt als Unterlagenprojiziert werden. Aus ihr werden manuelle Vektorlinien gezogen oder automatische Feature-Extraction-Algorithmen (z. B. in Cyclone 3DR, PointCab oder RealityCapture) extrahieren Gebäudekanten, Trauflinien und Gauben automatisch als DXF/DWG-Ebenen.
Infrastruktur & Tiefbau: Im Straßen- und Tiefbau wird die Punktwolke für Mengenermittlung (Erdbau, Erdaushub, Schüttgut), Gefälleprofile, Querschnitte und Planvergleich (Soll-Ist) genutzt. Software wie Trimble Business Center, Pix4Dmatic oder AutoCAD Civil 3D können aus LAZ/LAS direkt Volumenberechnungen und Mengenermittlungen nach VOB/C erzeugen.
| Anwendung | Format-Kette | Software | Hauptvorteil |
|---|---|---|---|
| Dachvermessung / PV-Planung | LAZ → OBJ / DXF | Metashape, Pix4D → PV*SOL, Eturnity | Präzise Dachfläche, First, Neigung |
| Scan-to-BIM (Revit) | E57 / RCP | Autodesk Recap → Revit | IFC-Modelle aus Bestandsgebäuden |
| DGM / DOM | LAZ (Klasse 2) → GeoTIFF | Metashape, QGIS, ArcGIS | Geländemodell für Planung & Hydrologie |
| CAD-Bestandsplan | LAZ → DXF / DWG | PointCab, Civil 3D, CloudCompare | Automatische Kantenerkennung, Layer |
| Massenberechnung (Tiefbau) | LAZ / LAS | Trimble BC, Civil 3D, Pix4Dmatic | VOB/C-konforme Volumenberechnung |
Software-Ökosystem: Erstellen, Verarbeiten, Anzeigen
Das Software-Ökosystem für Punktwolken ist in drei Phasen gegliedert: Erstellung (aus Drohnenbildern), Verarbeitung (Klassifizierung, Denoising, Formatkonvertierung) und Anwendung (Viewer, CAD, BIM, GIS).
Erstellung (SfM/MVS-Software): Agisoft Metashape (€ 179–€ 3.499, präzise Akademiker-/Profi-Version), Pix4Dmapper (Subscription, branchenführend im Vermessungsbereich), DJI Terra (DJI-eigene Software, kostenlos für DJI-Drohnen, eingeschränkt), RealityCapture (Pay-per-Input-Modell, sehr schnell durch GPU-Beschleunigung), OpenDroneMap (open source, AGPL-3.0-Lizenz).
Verarbeitung & Analyse: CloudCompare (open source, kostenlos, leistungsstark für Vergleich, Klassifizierung und Analyse), LAStools von rapidlasso GmbH (De-facto-Standard für LAS/LAZ-Verarbeitung, teilweise open source, teilweise kommerziell), PDAL (Point Data Abstraction Library, open source Python-Bibliothek für Batch-Processing), PointCab Origin (kommerziell, automatische Grundriss-Extraktion aus Punktwolken).
Viewer: Autodesk Recap (kostenloser Viewer + Import zu RCP, Autodesk-Ökosystem), Potree (open source WebGL-Viewer für große Punktwolken im Browser), CloudCompare (auch als Viewer nutzbar), Leica Cyclone VIEWER (kostenlos für E57-Dateien), FARO WebShare (Cloud-basiert, E57).
CAD & BIM Integration: Revit (RCP-Import über Autodesk Recap), AutoCAD / Civil 3D (RCP + LAS direkt), ArchiCAD (E57-Import), MicroStation (LAS/LAZ nativ), QGIS (LAZ über PDAL nativ), ArcGIS Pro (LAS/LAZ nativ).
Praxistipps & häufige Fehler
Fehler 1: Zu niedrige Bildüberlappung. Die häufigste Ursache für Lücken in der Punktwolke ist unzureichende Überlappung. Minimum: 70 % Längs- und 60 % Querüberlappung. Bei strukturarmen Oberflächen (Schnee, Rasen, Flachdächer) empfiehlt sich 80 %/70 % oder ein Cross-Grid-Flugmuster (doppeltes Gitter, 90° versetzt).
Fehler 2: Keine oder schlechte Georeferenzierung. Eine Punktwolke ohne Georeferenzierung hat keine absoluten Koordinaten und kann nicht in nationale Koordinatensysteme (ETRS89/UTM, Gauß-Krüger) integriert werden. Verwenden Sie immer RTK oder mindestens 3–5 GCPs gleichmäßig verteilt über das Projektgebiet.
Fehler 3: Falsches Koordinatensystem. Deutschland verwendet ETRS89 / UTM (EPSG:25832 für Zone 32N, EPSG:25833 für Zone 33N) als amtliches Koordinatensystem. Stellen Sie sicher, dass Ihre Photogrammetrie-Software das korrekte Referenzsystem exportiert. AutoCAD und Revit haben teils eigene Koordinatensystem-Einstellungen, die separat konfiguriert werden müssen.
Fehler 4: Zu viel Rauschen bei texturarmen Flächen. Weiße Wände, Metalldächer und ruhiges Wasser erzeugen wenige SIFT-Keypoints und damit rauschreiche Punktwolken. Abhilfe: ergänzende Nahbereichsaufnahmen aus unterschiedlichen Winkeln, erhöhte Überlappung, oder für diese Bereiche LiDAR statt Photogrammetrie einsetzen.
Fehler 5: Fehlende Klassifizierung vor DGM-Export. Exportieren Sie niemals ein DGM aus einer unklassifizierten Punktwolke. Gebäude- und Vegetationspunkte erzeugen im DGM falsche Erhebungen. Führen Sie immer erst eine Klassifizierung durch und exportieren Sie das DGM nur aus Klasse-2-Punkten.
Tipp: Für Scan-to-BIM-Projekte empfehlen sich Doppelgitterflüge (Cross-Grid) plus ergänzende Fassadenflüge in horizontaler Richtung. So entstehen gleichmäßige Punktwolken auch an Fassaden und vertikalen Kanten, die bei reinen Nadir-Flügen oft schlecht abgedeckt werden.