
Grundlagen: GSD, Überlappung und Flughöhe als Dreiklang
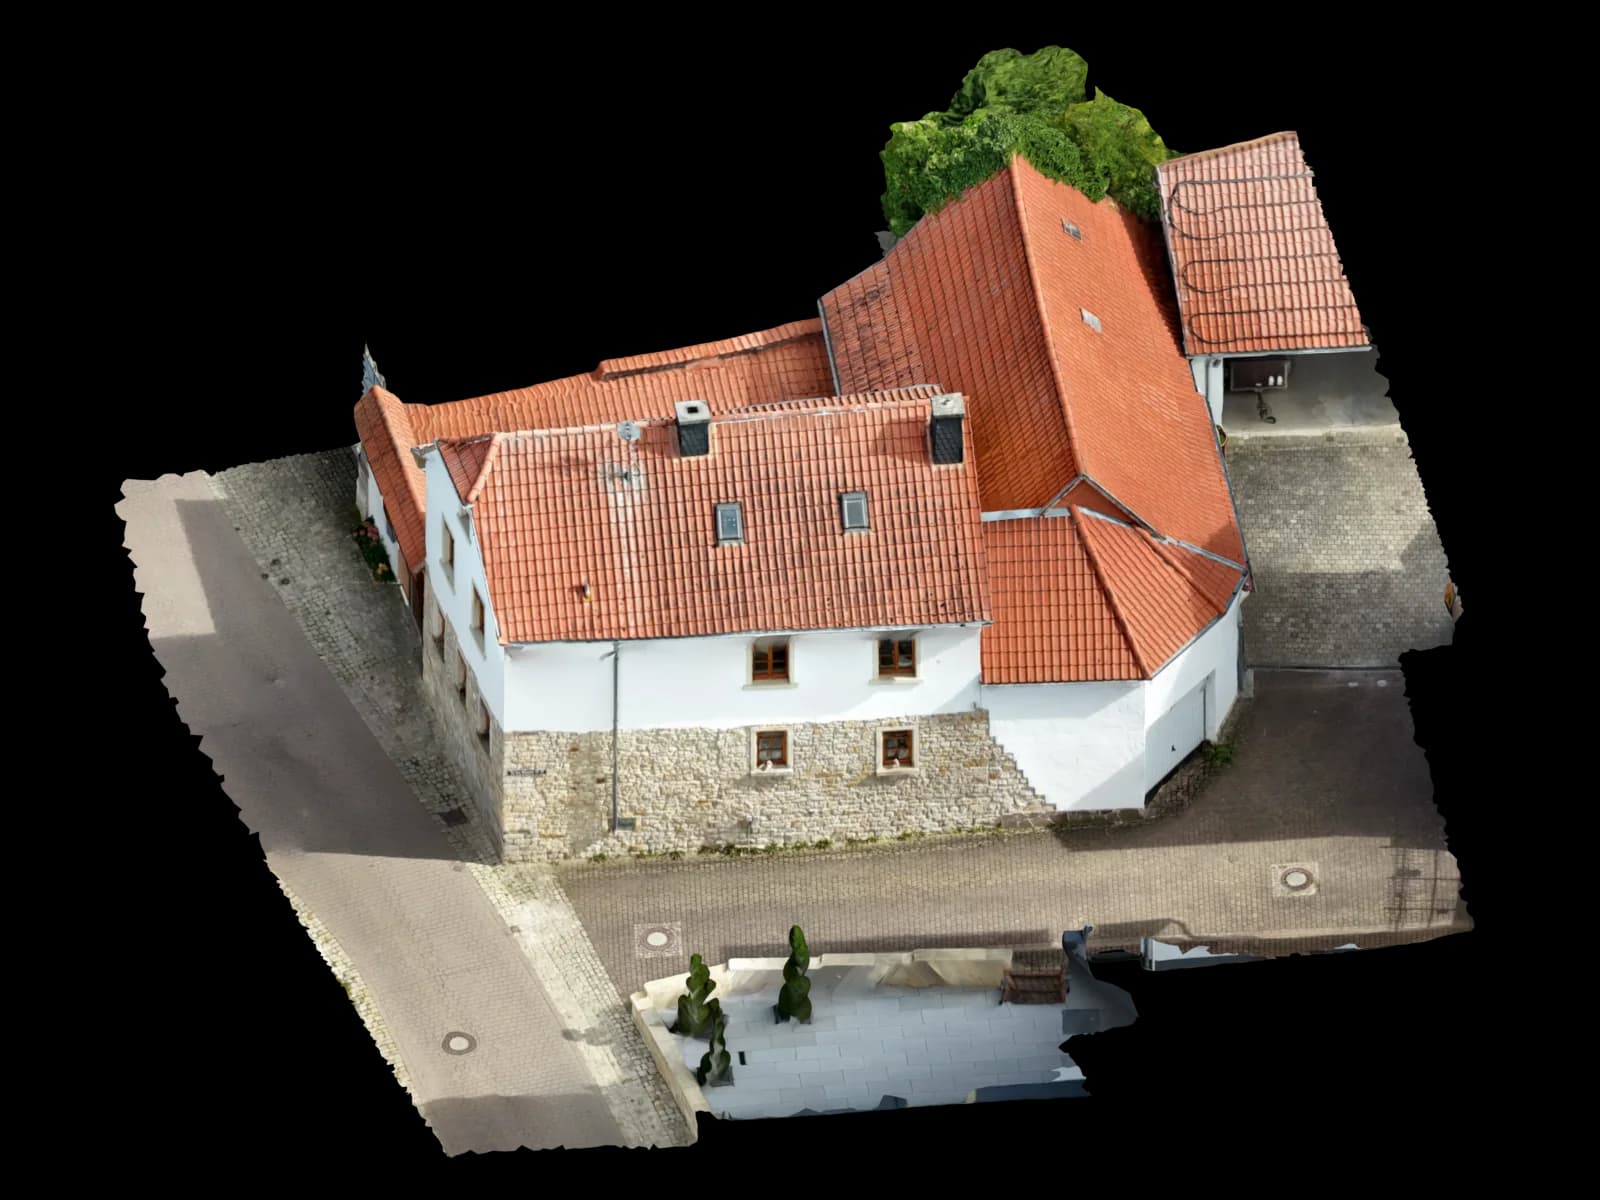
Eine Drohnen-Photogrammetrie-Mission ist kein einfacher Überflug – sie ist eine präzise definierte Aufnahmesequenz, deren Qualität von drei voneinander abhängigen Parametern bestimmt wird: der Ground Sampling Distance (GSD), der Bildüberlappung und der Flughöhe. Diese drei Größen bilden einen Dreiklang: Ändert man eine, verändern sich automatisch die anderen.
Die Ground Sampling Distance beschreibt die Bodenpixelgröße eines Kamerasensors aus einer bestimmten Höhe. Ein GSD von 2 cm bedeutet, dass jedes Bildpixel einer Fläche von 2 × 2 cm auf dem Boden entspricht. Die Formel lautet: GSD [cm/px] = (Flughöhe [m] × Pixelgröße [µm]) / (Brennweite [mm] × 10). Für einen typischen Sensor wie den DJI Mavic 3 Enterprise (1/2 Zoll, 5,6 µm Pixelgröße, 24 mm Brennweite) ergibt sich bei 60 m Flughöhe ein GSD von ca. 1,4 cm.
Die Bildüberlappung gibt an, wie viel Prozent zweier benachbarter Bilder identische Bildinhalte zeigen. Sie unterscheidet sich in Längsüberlappung (Frontlap) in Flugrichtung und Querüberlappung (Sidelap) quer dazu. Die Überlappung bestimmt, wie viele Bilder jeden Punkt auf dem Boden aus verschiedenen Winkeln zeigen – ein entscheidender Faktor für die Tiefenrekonstruktion der Photogrammetrie-Software.
Diese drei Kernparameter sind durch die Kameraeinstellungen (Auslöseintervall, Sensorformat, Brennweite) und die Fluggeschwindigkeit miteinander verknüpft. Gute Flugplanungssoftware wie Pix4Dcapture, DJI GS RTK oder UgCS berechnet automatisch das erforderliche Auslöseintervall und den Spurabstand, wenn GSD und Überlappung vorgegeben werden.
Längs- und Querüberlappung: Richtige Werte für jeden Einsatztyp
Die Längsüberlappung (Frontlap) beschreibt, wie weit zwei aufeinanderfolgende Bilder entlang der Flugrichtung überlappen. Bei 80 % Längsüberlappung zeigt jedes neue Bild 80 % der Bildfläche des vorherigen – der Drohnenflug produziert also deutlich mehr Bilder pro Strecke als bei niedriger Überlappung. Die Querüberlappung (Sidelap) beschreibt dasselbe quer zur Flugrichtung: Bei 70 % Sidelap überlappen benachbarte Flugstreifen zu 70 % ihrer Breite.
Warum braucht man Überlappung? Die Photogrammetrie-Software (Structure from Motion, SfM) kann nur dann ein stabiles 3D-Modell berechnen, wenn jeder Bodenbereich auf mindestens 5–9 Bildern aus unterschiedlichen Winkeln sichtbar ist. Das nennt sich Multi-View-Stereo (MVS). Bei zu geringer Überlappung entstehen Löcher im Modell oder die Software kann benachbarte Bilder nicht verbinden (sogenannte „tie point gaps").
Standard-Mapping (Orthofoto, Höhenmodell, ebenes Gelände): Längsüberlappung 75–80 %, Querüberlappung 60–70 %. Diese Einstellungen sind der bewährte Ausgangspunkt für ebene oder leicht geneigte Flächen wie Äcker, Baustellen oder Flachdächer. Sie liefern genug Bildredundanz für eine robuste Rekonstruktion ohne unnötig viele Bilder.
Komplexe 3D-Modelle (Gebäude, Geneigtes Dach, Fassaden): Längsüberlappung 80–85 %, Querüberlappung 70–75 %. Je mehr Höhenunterschiede und vertikale Flächen vorhanden sind, desto mehr Überlappung ist nötig. Schrägdächer, Schornsteine, Gauben und Dachterrassen profitieren von hoher Redundanz, da dieselbe Fläche aus mehreren Winkeln für die Tiefenrekonstruktion sichtbar sein muss.
Vegetationsreiche Flächen, Wind und schlechte Beleuchtung: Längsüberlappung ≥ 85 %, Querüberlappung ≥ 75 %. Wenn Bäume, bewegte Vegetation oder schlechte Textur (Schnee, Wasser, einfarbige Flächen) die Merkmalserkennung erschweren, ist höhere Überlappung der wichtigste Ausgleich. Wind kann die Drohne seitwärts verschieben und den effektiven Spurabstand verändern – höhere geplante Querüberlappung schafft Puffer.
Flugmuster: Raster, Doppelraster, Schrägaufnahme und Kreuzflug
Das Flugmuster bestimmt, aus welchen Richtungen und Winkeln die Kamera das Objekt erfasst. Für Photogrammetrie sind vier Grundmuster relevant, die oft kombiniert werden:
| Flugmuster | Beschreibung | Einsatz | Überlappung (L/Q) |
|---|---|---|---|
| Rasterflug (Grid) | Parallele Flugstreifen über dem Gebiet, Kamera senkrecht nach unten (Nadir) | Orthofotos, Höhenmodelle, ebenes Gelände, Felder, Baustellen | 75 % / 65 % |
| Doppelraster (Double Grid) | Zwei senkrechte Rasterflüge übereinander, zweiter Flug 90° gedreht | 3D-Modelle von Gebäuden, Dächern mit komplexer Geometrie, präzise Vermessung | 80 % / 75 % |
| Schrägaufnahme (Oblique) | Kamera um 45°–75° geneigt, oft als Kreuzflug mit 4–5 Richtungen | Fassadenerfassung, Gebäude-3D-Modell mit Wänden, stadtplanerische Aufnahmen | 70 % / 70 % |
| Kreisflug (Orbit) | Drohne fliegt Kreise um das Objekt mit geneigter Kamera | Einzelgebäude, Türme, Schornsteine, Fassadendetails, Präsentationsmodelle | Manuell / 60–70 % |
| Linearer Flug (Corridor) | Langer schmaler Streifen entlang einer Trasse oder Straße | Straßen, Gleise, Pipeline-Trassen, Hangrutschungen, Deiche | 80 % / 70 % |
Terrain Following: Geländefolgeflug auf Hängen und unebenem Gelände
Auf ebenem Untergrund behält eine Drohne bei konstanter barometrischer Flughöhe einen gleichmäßigen GSD. Auf geneigtem Gelände – Hängen, Steinbrüchen, Aufschüttungen – variiert der Bodenabstand stark: Fliegt die Drohne 60 m über dem Startpunkt, kann sie über einer steil ansteigenden Hangfläche nur noch 20 m Abstand halten. Die Folge sind unscharfe Bilder, schwankende GSD-Werte und unzuverlässige Genauigkeiten.
Terrain Following (Geländefolgeflug) löst dieses Problem: Die Flugplanung basiert auf einem digitalen Höhenmodell (DEM/DGM), das in die Mission geladen wird. Die Software berechnet die Flugroute so, dass die Drohne einen konstanten Abstand über dem Gelände hält – nicht über dem Startpunkt. Das Ergebnis ist ein gleichmäßiger GSD über die gesamte Aufnahmefläche, auch auf Hängen mit 30°–40° Neigung.
Für DACH-Projekte bieten sich zwei Quellen für das DEM an: Erstens öffentliche Höhenmodelle der Landesvermessungsämter (z. B. DGM1 von LfU Bayern, DGM5 von den Bundesländern, Geländemodelle aus Swisstopo für die Schweiz). Diese sind in der Regel kostenlos oder günstig erhältlich. Zweitens kann eine vorab geflogene grobe Mission (z. B. GSD = 10 cm, geringer Überlappung) ein erstes DEM liefern, das für die präzise Folgemission als Terrain-Grundlage dient.
Wichtig beim Import eines DEM in Flugplanungssoftware: Das Modell muss im Koordinatensystem WGS84/EPSG:4326 vorliegen oder die Software muss die Transformation unterstützen. Außerdem ist die Geoid-Separation zu berücksichtigen – die Differenz zwischen ellipsoidaler GPS-Höhe (WGS84) und der physikalischen Höhe über dem Meeresspiegel. In Deutschland beträgt diese Differenz regional 35–50 m und ist entscheidend für die korrekte Flughöhenberechnung. Der GCG2016-Geoid der BKG liefert diese Korrekturen für Deutschland kostenlos.
Drohnenflugplanung Schritt für Schritt
Eine strukturierte Flugplanung vermeidet die häufigsten Fehler und stellt sicher, dass die Daten beim ersten Flug vollständig und auswertbar sind:
Projektziel und Genauigkeitsanforderungen festlegen
Orthofoto für Dokumentation? GSD 3–5 cm reicht. Dachvermessung für PV-Planung? GSD ≤ 2 cm und RTK/PPK nötig. Das Ziel bestimmt alle weiteren Parameter. Auch das Ausgabeformat (DXF, DWG, OBJ, GeoTIFF) und die Ziel-Software (PV*SOL, Revit, AutoCAD) sollten vorab bekannt sein.
Fläche und Höhenmodell vorbereiten
Aufnahmegebiet in der Flugplanungssoftware einzeichnen. Für Terrain Following: DEM importieren (Landesvermessungsamt oder OpenDEM). Sicherheitsabstand zu Hindernissen einplanen. Puffer um das Zielobjekt von mindestens 10–20 m für Einflug- und Ausflugphase einkalkulieren.
GSD und Flughöhe berechnen
Ziel-GSD festlegen (z. B. 2 cm). Kameraparameter einlesen (Brennweite, Sensorgröße, Pixelanzahl). Flughöhe ergibt sich automatisch: AGL = (GSD × Brennweite × Sensorbreite_px) / (Pixelgröße_µm × Sensorbreite_mm × 10). Alternativ direkt in der App über GSD-Eingabe einstellen.
Überlappung und Flugmuster wählen
Einfaches Orthofoto: 75/65 %, Rasterflug. Dachvermessung 3D: 80/75 %, Doppelraster. Fassade: Schrägaufnahme 45°, 70/70 %. Windige Bedingungen oder schwache Textur: +5–10 % Puffer auf beiden Achsen. Flugdauer und Bildanzahl prüfen – ggf. Akku-Splits einplanen.
Beleuchtung und Wetter planen
Bestes Licht: bedeckter Himmel oder flacher Sonnenstand (2 Stunden nach Sonnenaufgang, 2 Stunden vor Untergang). Harter Mittagsschatten bei Sonnenschein erzeugt schlechte Merkmale in texturarmen Bereichen. Windgeschwindigkeit unter 8 m/s (Beaufort 4) für stabile Bilder einhalten. Regen, Schnee oder Dunst vermeiden.
Kalibrierung und GCP-Punkte setzen (falls ohne RTK)
Ohne RTK/PPK: mindestens 5 Bodenkontrollpunkte (GCPs) an den Rändern und in der Mitte des Aufnahmegebiets setzen und mit GNSS-Rover einmessen. Mit RTK/PPK: GCPs optional für Qualitätskontrolle (Check-Points) nutzen. Kamera auf manuelle Belichtung stellen, ISO 100–200, Verschlusszeit ≥ 1/1.000 s.
Mission fliegen und Datenaqualität prüfen
Nach dem Flug sofort Bildübersicht prüfen: Verwackler, unvollständige Abdeckung, Lücken am Rand? Histogramm prüfen: Über- oder Unterbelichtung in mehr als 10 % der Bilder deutet auf falsche Belichtungseinstellungen hin. Im Zweifelsfall Teilbereich wiederholen, bevor die Drohne eingepackt wird.
Flugplanungssoftware im Vergleich
Die Wahl der richtigen Flugplanungssoftware hängt von der Drohne, dem Einsatzgebiet und dem gewünschten Automatisierungsgrad ab. Hier sind die wichtigsten Optionen für professionelle Photogrammetrie-Missionen:
| Software | Hersteller | Plattform | Terrain Following | Drohnen | Preis |
|---|---|---|---|---|---|
| Pix4Dcapture Pro | Pix4D | iOS / Android | Ja (via DEM-Import, Pix4D Cloud) | DJI Mavic 3E/T, Phantom 4 Pro, Matrice 300 RTK, Parrot Anafi | Ab €58/Monat (im Pix4D-Abo) |
| DJI Pilot 2 | DJI | Android (DJI RC Pro) | Ja (DJI Terra DTM-Import) | DJI Enterprise-Serien (Matrice, Mavic 3E/T, Phantom 4 RTK) | Kostenlos (für DJI Enterprise) |
| DroneDeploy | DroneDeploy Inc. | iOS / Android / Web | Ja (automatisch via Cloud-DEM) | DJI-Serien breit, Autel, Skydio | Ab ca. €299/Monat |
| UgCS | SPH Engineering | Windows / Mac (Desktop) | Ja (lokaler DEM-Import, SRTM) | DJI, Yuneec, Autel, Freefly, ArduPilot | Ab €66/Monat oder Einmalkauf |
| DJI GS RTK | DJI | Android (DJI Smart Controller) | Ja (DGM-Import) | DJI Phantom 4 RTK, Matrice 300 RTK | Kostenlos (für unterstützte Drohnen) |
| Litchi | VC Technology | iOS / Android | Nein (feste AGL-Höhe) | DJI Consumer-Serien (Mavic, Mini) | Einmalig ca. €25 |
Häufige Planungsfehler und wie Sie sie vermeiden
Fehler 1: Zu geringe Querüberlappung. Der häufigste Fehler in der Praxis: Sidelap unter 60 % spart zwar Akkukapazität, führt aber zu fehlerhaften Orthofotos mit sichtbaren Streifen oder Lücken an den Streifenrändern. Empfehlung: Niemals unter 60 % Sidelap, für 3D-Modelle mind. 70 %.
Fehler 2: Automatische Kamerabelichtung. Auto-ISO und Auto-Shutter erzeugen unterschiedlich helle Bilder – ein Problem, das sich in der Photogrammetrie als Farbfehler, schlechtere Tie Points und ungleichmäßige Texturen äußert. Vor dem Flug Belichtung manuell einstellen und mit einem Testbild kontrollieren.
Fehler 3: Kein Höhenpuffer bei Terrain Following. DEM-Daten haben Ungenauigkeiten und enthalten keine Vegetation oder temporäre Hindernisse. Ohne Höhenpuffer (mindestens 10–15 m) über dem Profil besteht Kollisionsgefahr. Bei unbekanntem Gelände immer etwas mehr Abstand einplanen.
Fehler 4: Flug bei hartem Mittagslicht. Harte Schatten bei senkrechtem Sonnenstand erzeugen tiefe schwarze Bereiche in Dachauslässen, Kaminen und Gebäudeecken. Photogrammetrie-Software hat dort Schwierigkeiten mit der Merkmalsextraktion. Bedecktes Wetter oder früher/später Tagesabschnitt liefert deutlich bessere Ergebnisse.
Fehler 5: Unzureichende Pufferfläche. Wenn die Missionsfläche exakt auf das Dach oder das Grundstück beschränkt wird, fehlt der Bildüberlappung am Rand der nötige Kontext. Die Drohne benötigt am Randbereich bereits 20–30 m extra Anflugweg, um die volle Überlappung zu erzielen. Immer 15–25 m Puffer um das Zielobjekt einplanen.
Empfehlungen nach Einsatzgebiet
Dachvermessung für PV-Planung (Einfamilienhaus, EFH): Flugmuster Doppelraster, Flughöhe 40–60 m, GSD 1,5–2 cm, Überlappung 80/75 %, RTK oder PPK. Optional Schrägaufnahmen der Gauben und Fassaden. Ergebnis: millimetergenaues 3D-Dachmodell für PV*SOL, Eturnity oder PVcase. Typische Flugdauer: 12–18 Minuten.
Gewerbe-/Industriedach (großes Flachdach, 1.000–10.000 m²): Einfacher Rasterflug reicht aus, da keine komplexe Geometrie. GSD 2–3 cm, Überlappung 75/65 %, Flughöhe 80–100 m. Flugdauer: 10–25 Minuten je nach Größe.
Baustellen-Dokumentation und Baufortschritt: Rasterflug mit Terrain Following (Schüttmassen, wechselndes Gelände), GSD 3–5 cm, Überlappung 75/65 %. Regelmäßige Wiederholungsflüge mit identischem Missionspfad für Soll-Ist-Vergleich. Flugdauer: 15–40 Minuten je nach Größe.
Fassadenerfassung und Gebäude-3D-Modell: Kombination aus senkrechtem Doppelraster (für Dach) und Schrägaufnahmen (45°–60° für Fassaden). GSD 1–2 cm für Detailerfassung. Je nach Gebäudegröße 2–3 Flüge erforderlich. Kreisflug-Modus für einzelne Gebäude als Ergänzung.
Geländevermessung (Hänge, Steinbrüche, Deponien): Terrain Following Pflicht. DEM vorab laden (LfU, OpenDEM). Überlappung 80/75 % wegen Vegetationsunschärfen. RTK oder GCPs für Genauigkeit. Flugmuster: Raster oder Linearer Flug je nach Geländeform.